乐享以太大模型,让中国具身智能坐上定义席
Ranking
Overall
61
Content
65
Popularity
N/A
No observed public metrics; popularity remains neutral/archived.
Merged summary
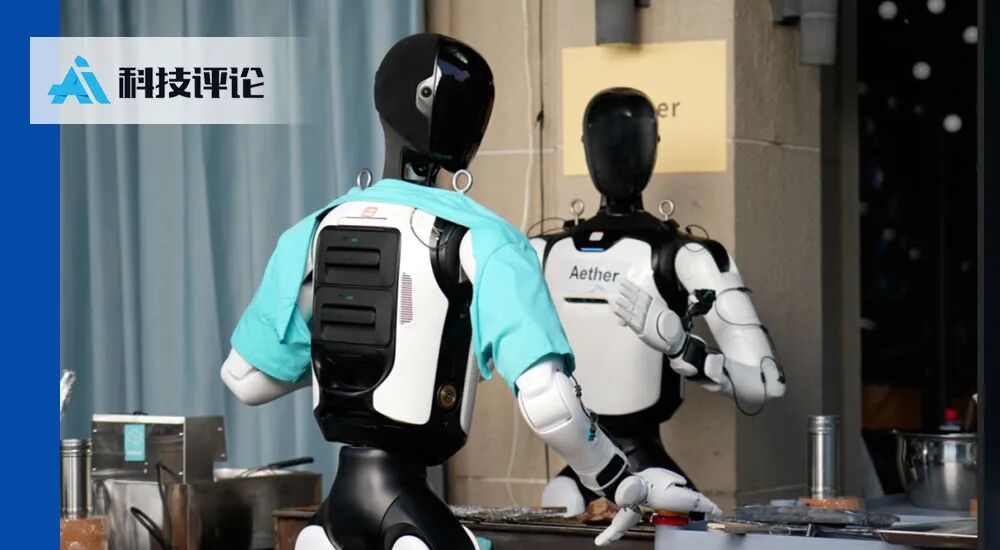
TL;DR - 乐享科技展示了以太(Aether)具身智能大模型,宣称其以能量最小化取代 VLA/WAM 的概率预测,在受实时干扰的烧烤直播中驱动机器人自主规划、协作和纠错。其意义在于探索一种依赖物理约束与结果反馈、而非大量标注真机轨迹的机器人学习路线,但文中主要依据公司演示与技术主张。
- 以太将任务完成度、物理约束、记忆状态和动作可行性组合成能量函数,通过搜索低能量状态来实时求解动作。
- 分层“神经元分配”架构按需调度感知、规划、记忆和控制模块,以兼顾高层推理与低延迟反射。
- 公司称模型仅使用 200 小时人类视频、零真机轨迹和 4B 参数,并以执行结果的物理后果作为反馈信号。
- 直播展示了任务中断后恢复、失败后调整、主动感知及跨机器人协作,但文章未提供独立基准或第三方验证。
Sources (1)
乐享以太大模型,让中国具身智能坐上定义席
Public signals
N/A
TL;DR - 乐享科技展示了以太(Aether)具身智能大模型,宣称其以能量最小化取代 VLA/WAM 的概率预测,在受实时干扰的烧烤直播中驱动机器人自主规划、协作和纠错。其意义在于探索一种依赖物理约束与结果反馈、而非大量标注真机轨迹的机器人学习路线,但文中主要依据公司演示与技术主张。
- 以太将任务完成度、物理约束、记忆状态和动作可行性组合成能量函数,通过搜索低能量状态来实时求解动作。
- 分层“神经元分配”架构按需调度感知、规划、记忆和控制模块,以兼顾高层推理与低延迟反射。
- 公司称模型仅使用 200 小时人类视频、零真机轨迹和 4B 参数,并以执行结果的物理后果作为反馈信号。
- 直播展示了任务中断后恢复、失败后调整、主动感知及跨机器人协作,但文章未提供独立基准或第三方验证。